作业人员
岸基控制舱
掌握水下作业,专注关键判断。
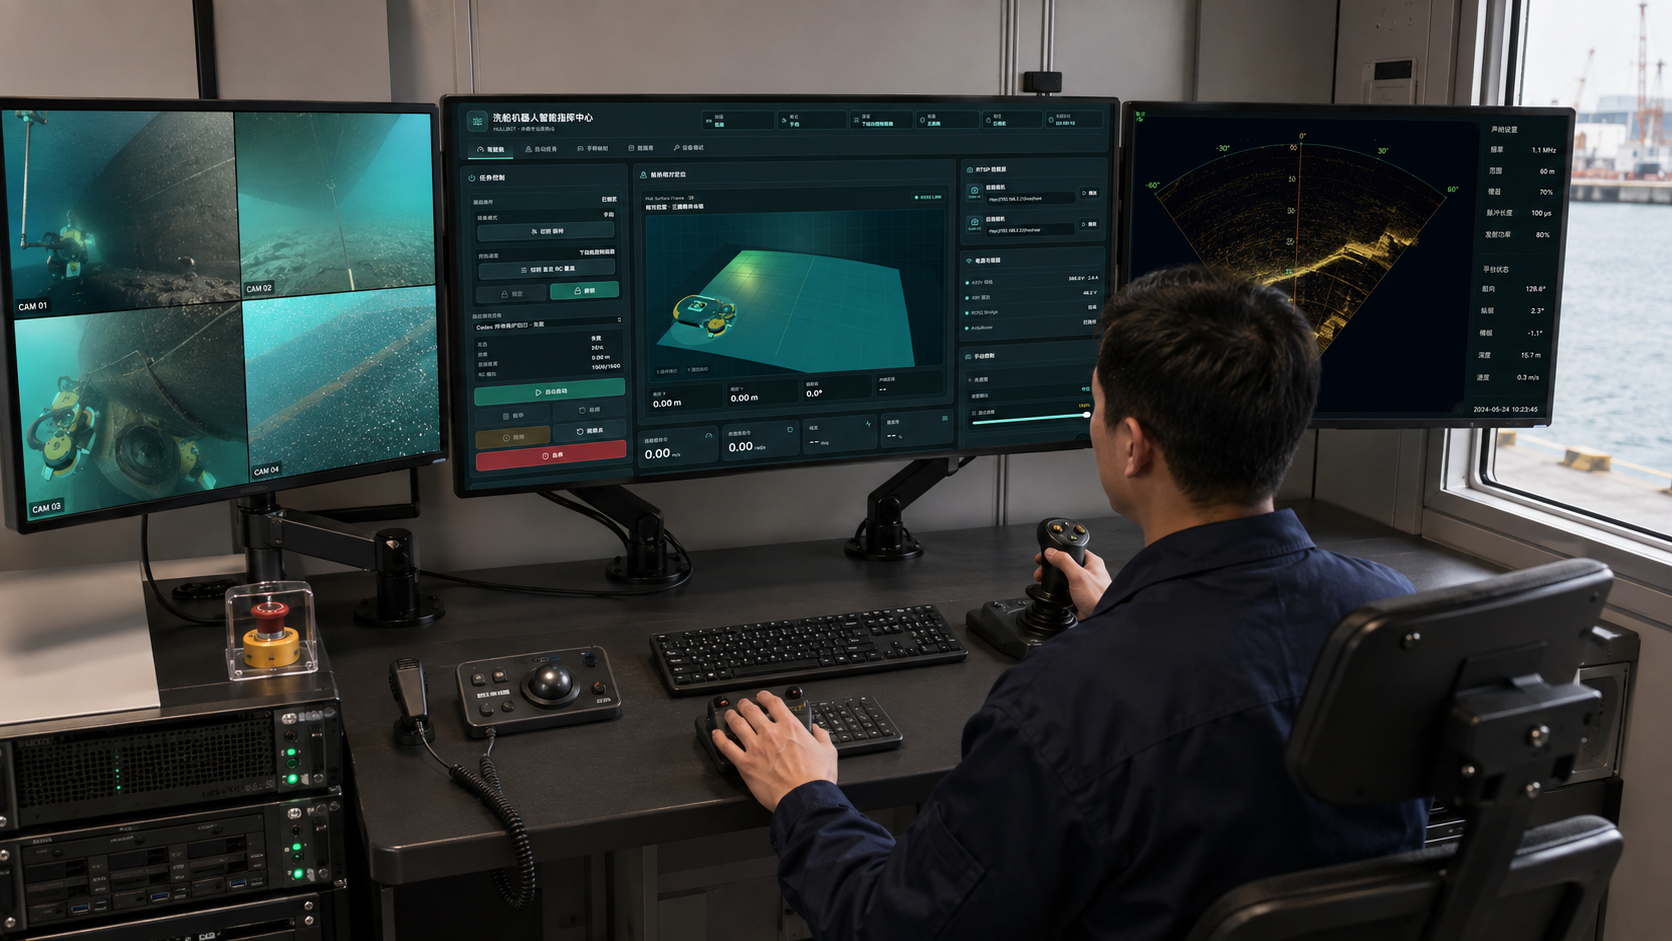
通过岸基上位机集中查看多台设备的任务进度、定位信息、运行状态、视频与声纳。常规清洗按任务执行,人员负责目标确认、过程监督与必要接管,减少持续逐台操控。
- 下达任务,确认作业目标
- 查看定位、视频与声纳信息
- 按工况调整任务或接管设备
任务进度、操作与异常记录汇入平台,供现场和运维人员接续处理。
从硬件选型到控制算法与应用平台,完成全套系统研发
项目概览
项目面向船体水下贴壁清洗,将硬件、驱动、运动控制与定位、通信、AI服务平台及上位机作为一个整体开展研发与联调。设备端的执行与感知、平台端的数据与任务管理、不同岗位的操作终端在同一套系统中衔接,支撑从现场调试到日常作业和后续维护的完整过程。
项目优势
硬件、算法、通信与应用统一研发,使现场动作、设备状态与平台记录相互衔接。控制舱、平板与办公室工作站按岗位提供所需功能,共用设备数据与服务,减少跨系统切换和反复核对。
作业人员
岸基控制舱
通过岸基上位机集中查看多台设备的任务进度、定位信息、运行状态、视频与声纳。常规清洗按任务执行,人员负责目标确认、过程监督与必要接管,减少持续逐台操控。
任务进度、操作与异常记录汇入平台,供现场和运维人员接续处理。
现场调试人员
平板终端
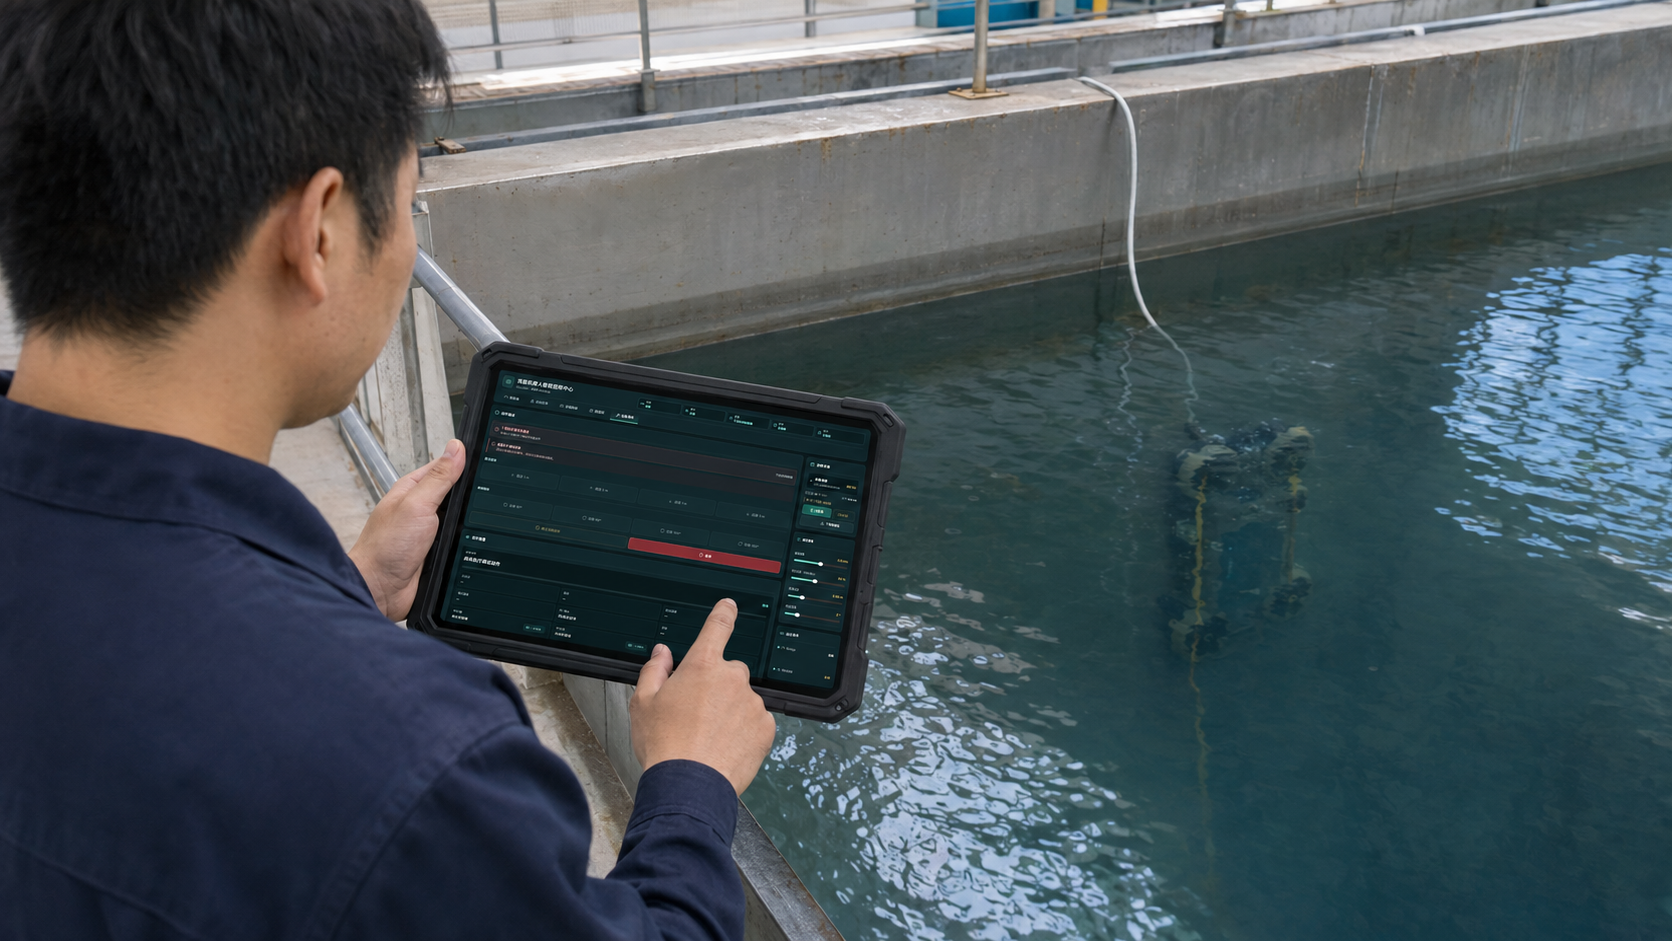
通过平板上位机,在试验水池或作业现场检查硬件连接与驱动响应,测试运动、定位和通信表现。设备反馈与联调日志同步记录,便于将现场现象与系统各环节对应,核对调整效果。
现场观察与设备记录相互对应,运维人员能够沿同一份记录分析问题。
运维研发人员
办公室工作站
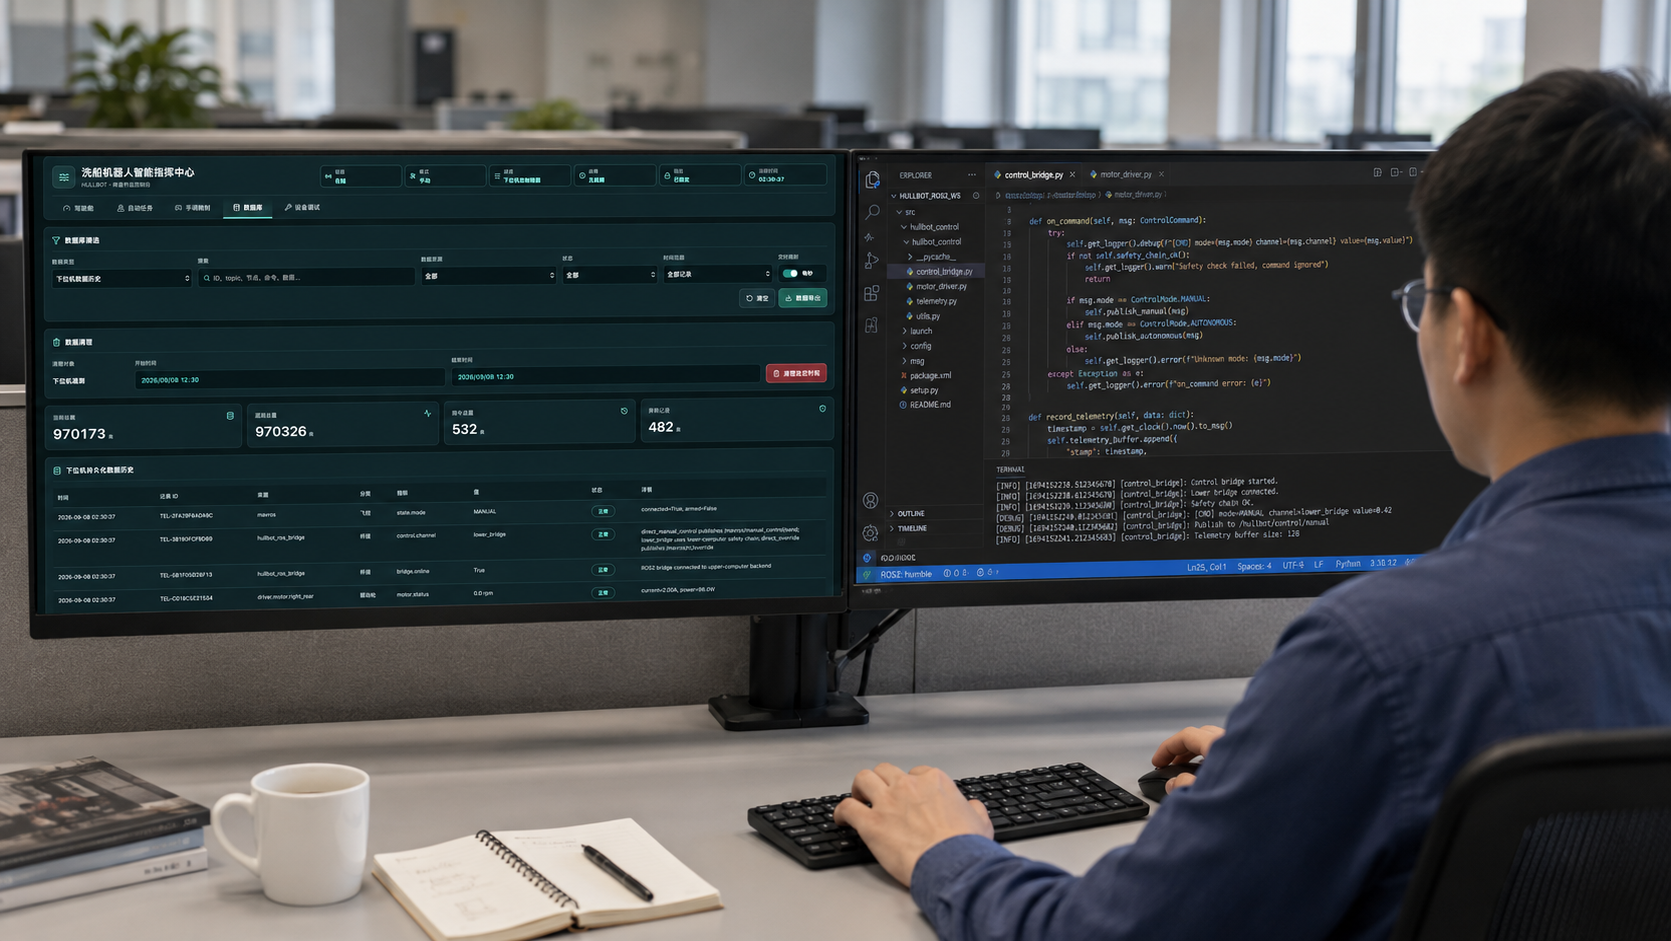
对照AI服务平台中的运行历史与上位机数据,分析驱动、运动控制、定位及通信环节的问题。按需完善控制算法、平台服务与上位机程序,结合现场验证后再更新,持续改进系统表现。
更新后的运行表现继续进入数据记录,为下一轮诊断与改进提供依据。
以设备和任务为主线,关联驱动状态、运动定位、通信与操作记录。各岗位按权限使用同一套数据,让现场问题能够追溯到具体环节,并将处理结果用于后续研发与改进。
系统能力
围绕贴壁行走、清洗执行与状态感知完成硬件选型,并适配相关驱动,衔接执行机构、传感设备与控制系统。
完成机器人运动控制逻辑与算法开发,协调移动、转向与清洗动作,将作业指令转化为设备执行过程。
完成机器人定位算法开发,将位置估计用于运动控制与作业过程展示,并结合现场工况开展测试与调优。
开发设备、AI服务平台与上位机之间的数据传输链路,贯通控制指令下发、设备状态回传与运行记录采集。
完成设备接入、任务管理、岗位权限、数据存储与查询等服务,并提供自动运行路径规划能力,支撑设备自主作业、多设备运行管理、问题分析与远程维护。
完成面向控制舱、现场平板与办公室工作站的上位机应用,将设备控制、状态展示、调试配置与运行分析纳入统一系统。
交付价值
硬件选型、驱动、算法、通信与应用统一组织,减少各环节之间的接口反复与联调脱节。
设备端执行、AI服务平台与多终端操作相互衔接,让作业监督、现场调试和问题排查沿同一套系统开展。
通过真实运行数据核对驱动、算法与应用表现,为定位问题、优化控制策略与更新软件提供依据。